

ロボットの行動計画:静的と動的
AIの初心者
先生、ロボットの行動計画って難しそうですね。静的プランニングと動的プランニングの違いがよくわからないです。

AI専門家
そうだね、少し難しいかもしれないね。簡単に言うと、静的プランニングは、部屋の地図が分かっていて、どこに何があるか全て分かっている場合に、あらかじめすべての行動を決めておく方法だよ。例えば、お掃除ロボットが、部屋の地図を既に持っていて、障害物を全て把握している状態で掃除をする場合などがそうだね。
AIの初心者
なるほど。じゃあ、動的プランニングはどういう場合に使うんですか?
AI専門家
動的プランニングは、周りの状況がわからない時に使うんだ。例えば、探査ロボットが、初めて行く場所で活動する場合、どこに何があるかわからないよね。そういう時は、周りの状況を見ながら行動計画を立て直していく必要がある。これが動的プランニングだよ。
ロボットの行動計画とは。
ロボットに何か仕事をさせるには、どのように動けばいいか計画を立てる必要があります。この計画作りを『ロボットの行動計画』と言います。もしロボットが働く場所の様子がすべて分かっているなら、前もってすべての動きを決めておく『静的計画』が役に立ちます。逆に、ロボットが働く場所の様子が分からない場合は、途中で計画を変える必要があるかもしれません。このような場合は『動的計画』が役に立ちます。
行動計画とは

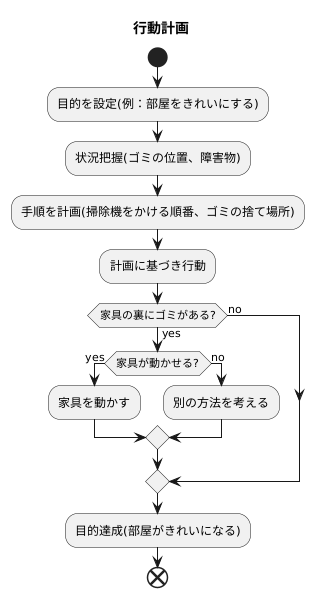
人の暮らしを助ける、言わば機械の人のような働きをする道具に、どのように動いてもらうか、その手順を決めることを行動計画と言います。この行動計画は、目的を達成するために、機械の人がどのように行動するかを順序立てて決める大切な手順です。周りの状況をしっかりと把握し、どのように動けば目的を達成できるかを考えます。この考える手順こそが計画であり、行動計画を作る上でとても重要です。
例えば、機械の人に「部屋をきれいにする」という目的を与えたとします。機械の人はまず部屋を見回し、どこにゴミがあるか、邪魔な物はないかなどを調べます。そして、掃除機をかける順番や、集めたゴミをどこに捨てるかなどを考え、具体的な手順を立てます。この手順が、掃除という目的を達成するための行動計画です。
行動計画は、効率よく安全に目的を達成するために欠かせません。例えば、大きな家具の裏にゴミがある場合、まずは家具を動かす必要があるかもしれません。しかし、家具が重くて動かせないなら、別の方法を考える必要があります。このような状況に合わせて手順を考えることで、機械の人は安全かつ確実に、目的を達成できるようになります。また、手順をきちんと決めることで、無駄な動きを減らし、より早く目的を達成することができます。
このように、行動計画は機械の人にとって、目的を達成するための道しるべと言えるでしょう。適切な行動計画を作ることで、機械の人は私たちの暮らしをより豊かにしてくれるはずです。
静的計画

静的計画とは、あらかじめすべての行動を綿密に決めておく計画手法のことです。まるで台本通りに動く演劇のように、ロボットは事前に定められた手順を忠実に実行します。この手法は、工場の組み立て作業など、作業内容や周りの環境が変化しない状況で大きな力を発揮します。
たとえば、工場のベルトコンベアに沿って部品を組み立てるロボットを考えてみましょう。部品の種類や配置、ロボットの動作などがすべて事前に分かっている場合、静的計画は非常に効率的です。一度計画を立てれば、何度も繰り返し同じ作業を行えるため、計画作成の手間を省くことができます。また、その場で状況を判断する必要がないため、ロボットの制御システムも簡素化できるという利点があります。
静的計画の最大の強みは、計画の立てやすさと実行速度の速さです。変化のない状況下では、最適な行動手順を事前に計算し、それを正確に実行できます。これは、リアルタイムで複雑な計算を行う必要がないため、処理能力の低いロボットでもスムーズに作業を行えることを意味します。
しかし、静的計画には大きな弱点も存在します。それは、環境の変化への対応力のなさです。たとえば、組み立てラインに新しい部品が追加されたり、障害物が置かれたりした場合、静的計画に基づいて動くロボットは混乱し、作業を続けられなくなる可能性があります。想定外の出来事が起きたときに、柔軟に対応することができないのです。このような状況では、刻々と変化する状況に対応できる動的計画といった、異なるアプローチが必要になります。静的計画は、安定した環境下での効率的な作業を実現するための強力な手法ですが、予期せぬ変化への備えが欠けていることを理解しておく必要があります。
| 静的計画 | メリット | デメリット |
|---|---|---|
| あらかじめすべての行動を綿密に決めておく計画手法 |
|
|
動的計画

動的な計画とは、時々刻々と変わる状況に応じて、行動の予定をその場で変えていく方法のことを指します。この方法は、周りの状況がわからない時や、状況が変わりやすい時に役立ちます。
例えば、災害現場で人を探すロボットを考えてみましょう。がれきが散乱し、状況は常に変化しています。このような場所で活動するロボットは、動的な計画に基づいて行動しなければなりません。あらかじめ決めた道筋を進むのではなく、刻一刻と変わる状況を把握し、進むべき道、探すべき場所をその場で判断する必要があるのです。
家庭でお手伝いをするロボットも同様です。家の中は、人が動き、物が置かれるなど、常に状況が変化します。ロボットは、予期せぬ出来事にも対応できるよう、状況に応じて行動を柔軟に変えなければなりません。食器を片付ける途中で子供が遊んでいたおもちゃに気づけば、それを避け、安全に作業を進める必要があるのです。
動的な計画の最大の利点は、変化への対応力です。事前に想定していなかった障害物に遭遇したり、新しい情報を得たりした場合でも、ロボットは行動の予定を修正し、目的を達成するための行動を続けられます。
一方で、計画を立てるのが難しく、多くの計算が必要になるという欠点もあります。常に周りの状況を把握し、適切な行動を判断する必要があるため、高性能な装置や処理能力が求められます。また、予定の修正にはどうしても時間がかかるため、素早い対応が必要な作業には向かない場合もあります。しかし、技術の進歩とともに、これらの課題も克服されていくと考えられます。
| 項目 | 説明 | 例 |
|---|---|---|
| 定義 | 時々刻々と変わる状況に応じて、行動の予定をその場で変えていく方法 | |
| メリット | 変化への対応力が高い | 想定外の障害物、新しい情報への対応 |
| デメリット | 計画が難しく、多くの計算が必要、素早い対応には不向き | 高性能な装置や処理能力が必要 |
| 使用例 | 災害現場で人を探すロボット、家庭でお手伝いをするロボット | がれきの中を進む、おもちゃを避ける |
両者の比較

静的計画と動的計画は、手順を決める方法として対照的な特徴を持つ二つの手法です。それぞれに長所と短所があり、状況に応じて使い分ける必要があります。静的計画は、前もって全ての行動を綿密に決定する手法です。まるで台本を作るように、最初から最後まで細かく手順を定めます。この手法は、周りの状況が変化せず、あらかじめ全てが予測できる場合に非常に効果的です。例えば、工場の組み立て作業のように、決まった手順を繰り返す場合は、静的計画が最適です。なぜなら、一度計画を立てれば、変更の必要がなく、速やかに作業を進められるからです。
一方、動的計画は、変化する状況に対応できる柔軟な計画手法です。あらかじめ大まかな方針を決めておき、状況に合わせて具体的な行動をその場で決定します。これは、周りの状況が予測できない場合や、予期せぬ出来事が起こる可能性がある場合に有効です。例えば、災害現場での捜索活動では、刻々と状況が変化するため、あらかじめ全ての行動を決定することは不可能です。このような状況では、動的計画を用いることで、臨機応変に対応し、最適な行動を選択できます。
どちらの手法が適しているかは、作業内容や周りの環境によって大きく異なります。例えば、家庭用のお掃除ロボットの場合、部屋の配置や家具の位置は比較的安定していますが、ときどきおもちゃが散らかったり、人が移動したりするなどの変化も起こります。このような場合は、静的計画と動的計画を組み合わせた方法が効果的です。基本的にはあらかじめ決められたルートを掃除しますが、センサーで障害物を検知した場合は、その場で経路を変更するといった具合です。このように、それぞれの長所を生かしながら組み合わせることで、より効率的で柔軟な対応が可能になります。
| 項目 | 静的計画 | 動的計画 | 組み合わせ |
|---|---|---|---|
| 手順 | 前もって全て決定 | 大まかな方針のみ決定、状況に合わせて行動決定 | 静的計画をベースに、動的に修正 |
| メリット | 予測可能な場合に効果的、変更不要、迅速な作業 | 変化への対応力、臨機応変な行動選択 | 効率的、柔軟な対応 |
| デメリット | 状況変化に対応できない | 予測できない場合に不向き | 複雑な制御が必要 |
| 例 | 工場の組み立て作業 | 災害現場の捜索活動 | 家庭用お掃除ロボット |
今後の展望

機械の体を持つ仲間であるロボットは、指示された作業を行うだけでなく、自ら考え、行動する能力を持つように進化しています。この進化の中心にあるのが、行動計画の技術です。どのように動くか、どのような手順で作業を行うかをロボット自身が決定するこの技術は、人工知能の進歩と密接に関係しています。
まず、過去の経験から学ぶことを可能にするのが機械学習です。この技術によって、ロボットは同じ作業を繰り返す中で、より効率的な手順を見つけ出したり、失敗を繰り返さないように学習したりすることができます。例えば、物を掴む動作を何度も繰り返すことで、最適な掴み方や力の入れ具合を学習し、より確実に物を掴めるようになるでしょう。
さらに、複雑な環境での判断を可能にするのが深層学習です。多くの情報から特徴を捉え、状況に応じた判断を行うことで、これまでロボットが苦手としていた複雑な作業もこなせるようになります。例えば、整理されていない部屋の中から特定の物を探し出すといった作業も可能になるでしょう。
そして、複数のロボットが力を合わせることを可能にするのが、情報を共有する仕組みである情報網計算技術です。それぞれのロボットが得た情報を共有し、全体で状況を把握することで、協力して複雑な作業を行うことができます。例えば、大きな荷物を複数台のロボットで運んだり、災害現場で協力して人命救助を行うといった場面で活躍が期待されます。
これらの技術が発展することで、ロボットはより賢く、より頼もしい存在へと進化していきます。私たちの生活を支えるだけでなく、様々な場面で活躍することで、社会全体をより豊かにしてくれるでしょう。想像もしていなかった新しい可能性を秘めたロボットの進化は、これからも続いていくのです。
